Human-zentrierte Multi-Robotik beim ADRF26
Automatisierung für die flexible FertigungEventIndustrie 5.0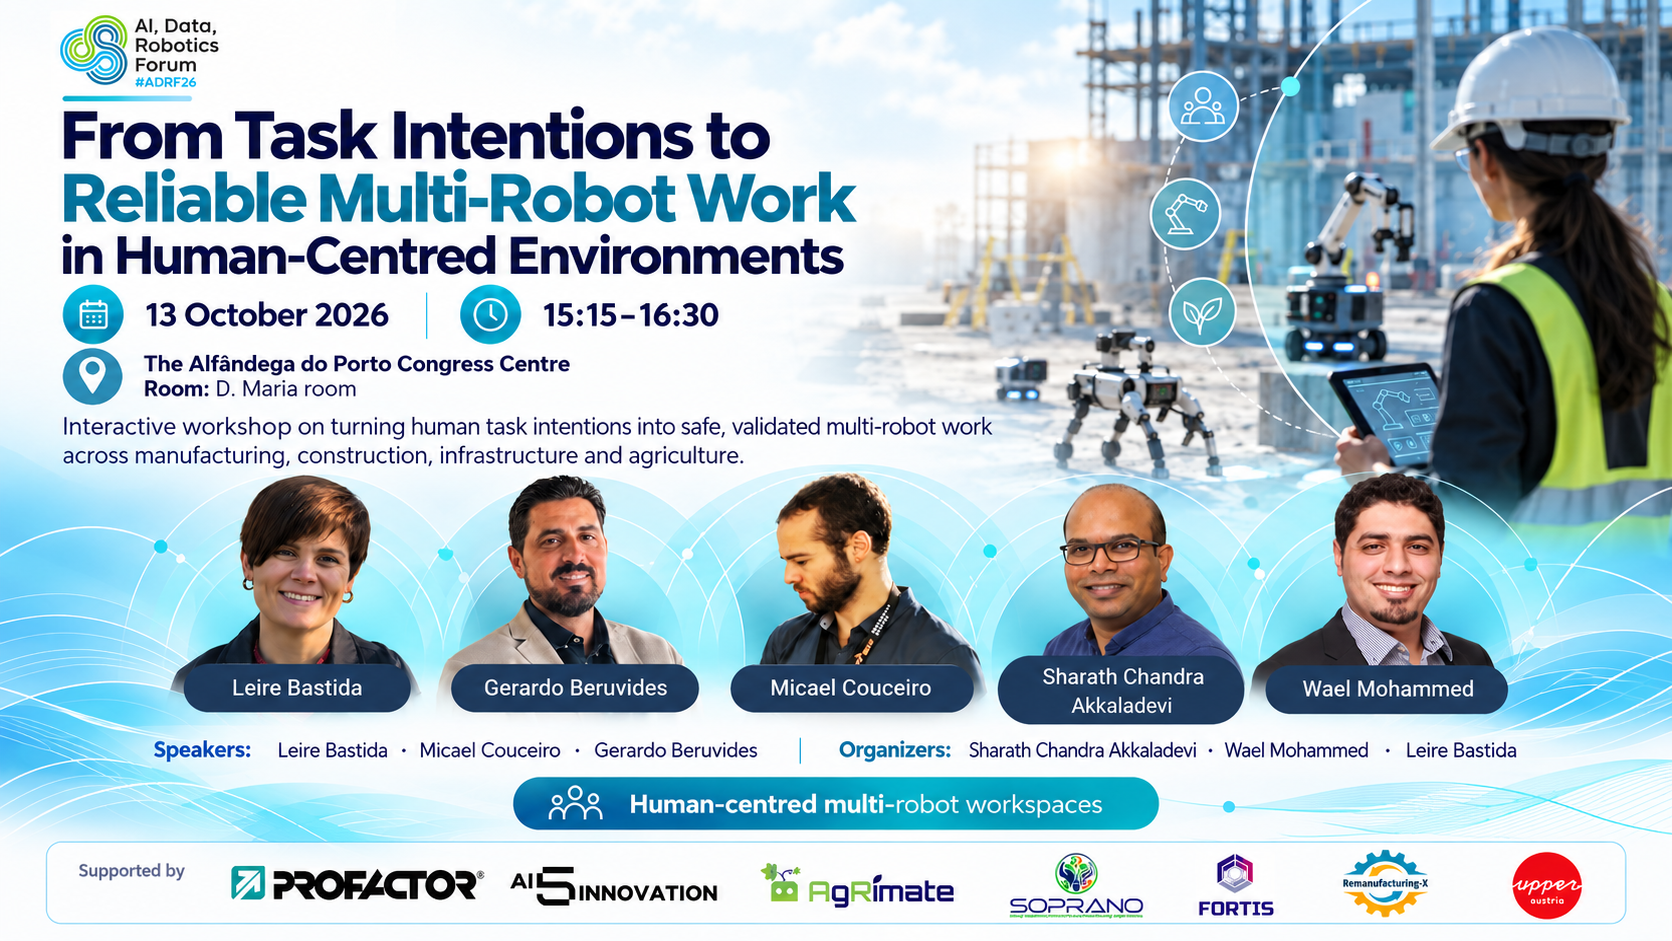
Wie lassen sich menschliche Aufgabenstellungen in sichere, nachvollziehbare und zuverlässige Aktionen mehrerer Roboter übersetzen? Mit dieser Frage beschäftigt sich der Workshop „From Task Intentions to Reliable Multi-Robot Work in Human-Centred Environments“ beim ADRF26 – AI, Data and Robotics Forum in Porto.
Der Workshop findet am 13. Oktober 2026 von 15:15 bis 16:30 Uhr im Alfândega do Porto Congress Centre, D. Maria room, statt. Organisiert wird die Session unter anderem von Sharath Chandra Akkaladevi, Scientist Robotics and Automation Systems bei PROFACTOR, der den Workshop zugleich moderiert.
Von menschlichen Intentionen zu zuverlässiger robotischer Ausführung
Zukünftige robotische Systeme müssen Menschen zunehmend auch außerhalb klassischer, statischer Automatisierungszellen unterstützen. In solchen dynamischen Arbeitsumgebungen verändern sich Aufgaben, Werkzeuge, Objekte, Layouts und Prioritäten laufend.
Der Workshop beschäftigt sich deshalb mit der Frage, wie menschliche Aufgabenintentionen in konkrete und überprüfbare Aktionen für Menschen und mehrere Roboter übersetzt werden können. Im Mittelpunkt stehen insbesondere die zuverlässige Aufgabenverteilung, sichere Ausführung, intuitive Mensch-Roboter-Interaktion sowie der Umgang mit Unsicherheiten in Wahrnehmung und Ausführung.
Dabei werden Erfahrungen und Herausforderungen aus unterschiedlichen Anwendungsbereichen zusammengeführt: Produktion, Bau und Infrastruktur sowie Landwirtschaft.
PROFACTOR bringt Expertise aus Human-Robot Collaboration ein
Sharath Chandra Akkaladevi bringt als Organisator und Moderator insbesondere die PROFACTOR-Expertise in den Bereichen Human-Robot Collaboration, intuitive Roboterprogrammierung, Aktivitätserkennung und human-zentrierte Robotik in den Workshop ein.
Gemeinsam mit den Teilnehmenden sollen drei übergreifende Forschungsfragen diskutiert werden:
- Wie können hochrangige menschliche Aufgabenbeschreibungen in konkrete und verifizierbare Aktionen für Menschen und mehrere Roboter überführt werden?
- Wie können Robotersysteme verbale, physische und kontextuelle menschliche Anweisungen interpretieren und gleichzeitig sicher, adaptiv und vertrauenswürdig agieren?
- Welche Benchmarks, digitalen Zwillinge, Validierungsmethoden und Nachweise sind notwendig, um Multi-Roboter-Systeme vom Labor zuverlässig in reale Anwendungen zu übertragen?
Impulse aus Produktion, Bau und Landwirtschaft
Drei kurze Fachimpulse bilden die Grundlage für die anschließende Diskussion:
Leire Bastida, TECNALIA, beleuchtet die Produktionsperspektive und zeigt in ihrem Beitrag „The Robot’s Voice Isn’t Constant: Adaptive Multimodal Output in Shared Manufacturing Workspaces“, wie sich die Interaktion zwischen Mensch und Roboter an unterschiedliche Situationen anpassen kann.
Micael Couceiro, Ingeniarius, bringt mit „When Autonomy Is Not Enough – The FORTIS Construction Pilot“ Erfahrungen aus Robotik-Anwendungen im Bau- und Infrastrukturbereich ein.
Gerardo Beruvides, Xymbot Digital Solutions, präsentiert mit „Farmer-in-the-Loop: Empowering Next-Generation Olive Tree Pruning with Augmented Reality Assistance“ eine Perspektive aus der Landwirtschaft und adressiert die Verbindung von Augmented Reality, menschlichem Erfahrungswissen und robotischer Unterstützung.
Neben Sharath Chandra Akkaladevi wirkt Wael Mohammed von der Tampere University als Co-Organisator des Workshops mit.
Interaktives World Café statt klassischer Vortragsveranstaltung
Der 75-minütige Workshop ist bewusst interaktiv gestaltet. Nach den kurzen Impulsvorträgen und Audience Polls folgt ein 25-minütiges World Café, in dem die Teilnehmenden gemeinsam zentrale technologische und praktische Herausforderungen diskutieren.
Ziel ist es, nicht einzelne Projekte vorzustellen, sondern gemeinsame Forschungsfragen, praktische Hürden und Validierungsbedarfe über unterschiedliche Branchen hinweg sichtbar zu machen. Erfahrungen aus europäischen Forschungsprojekten wie SOPRANO, FORTIS und AgRimate fließen dabei als Hintergrund in die Diskussion ein.
Als Ergebnis soll eine kompakte gemeinsame Roadmap entstehen, die unter anderem Forschungsfragen, Deployment-Barrieren, Benchmark-Bedarfe, Validierungsmethoden und mögliche Kooperationsfelder für vertrauenswürdige, human-zentrierte Multi-Roboter-Systeme zusammenfasst.
Workshop auf einen Blick
From Task Intentions to Reliable Multi-Robot Work in Human-Centred Environments
13. Oktober 2026 | 15:15–16:30 Uhr
Alfândega do Porto Congress Centre | D. Maria room
Themenbereich: AI & Robotics
Weitere Informationen zum ADRF26 und zur Anmeldung gibt es unter:
https://adrforum.eu/about-adrf26
Ort:
Alfândega do Porto Congress CentreRua Nova da Alfândega, Edifício da Alfândega, 4050-430 Porto, Portugal
Standort auf Karte ansehen
Datum & Uhrzeit:
Kontakt:
sakkal@profactor.at