

MULES
Projektbeschreibung
Autonome mobile Roboter übernehmen zunehmend Transport- und Logistikaufgaben in industriellen Produktionsumgebungen. Viele bestehende Systeme sind dabei auf zentrale Steuerungssysteme, Kommunikationsnetzwerke und spezialisierte Bedienkräfte angewiesen. Fallen diese Infrastrukturen aus, kann der automatisierte Materialfluss erheblich beeinträchtigt werden.
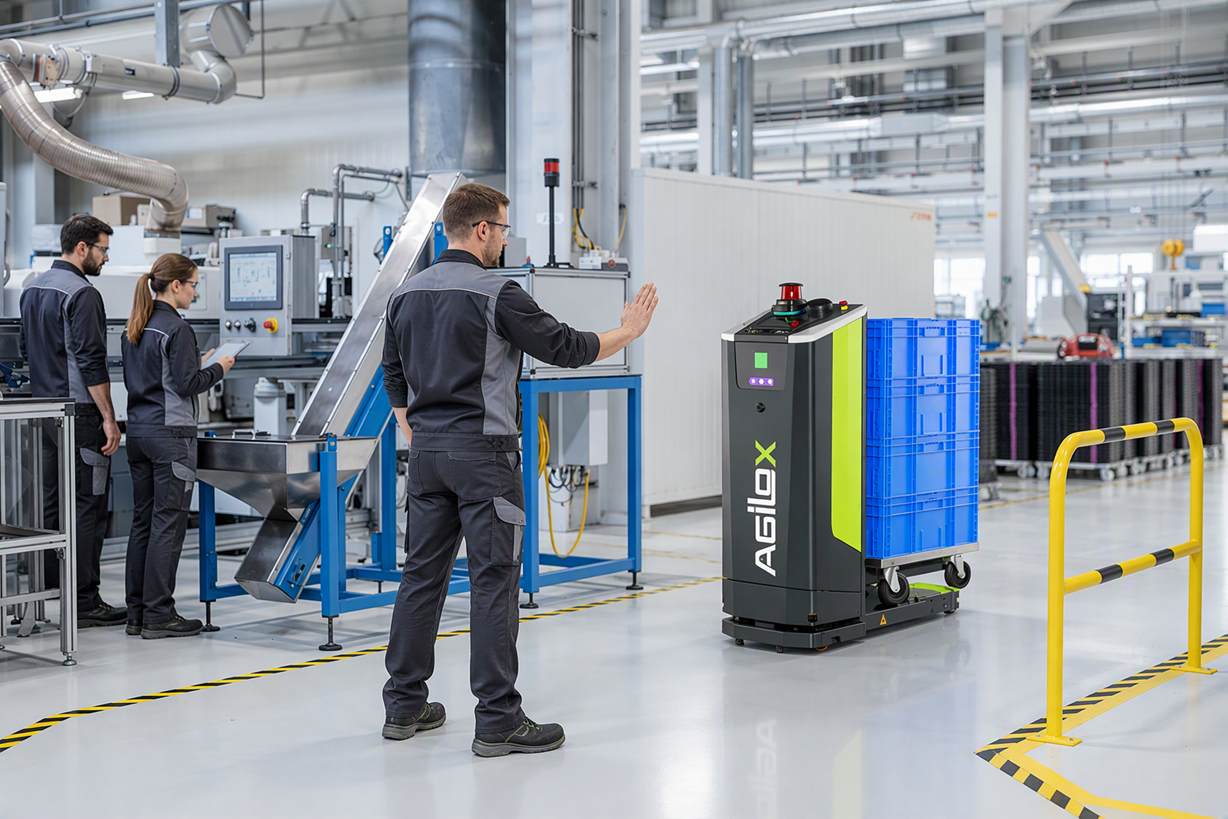
Das von PROFACTOR koordinierte Forschungsprojekt MULES entwickelt gemeinsam mit dem Industriepartner AGILOX neue Ansätze für eine widerstandsfähige und flexible autonome Logistik. Im Zentrum steht ein sogenannter TRAC-Modus (Transition-and-Crisis Mode), der den kontrollierten Weiterbetrieb mobiler Robotersysteme auch bei eingeschränkter Infrastruktur ermöglichen soll.
Projektziele und technische Innovation
Ziel von MULES ist die Entwicklung eines resilienten Betriebsmodus für autonome mobile Roboter, der lokale Wahrnehmung, dezentrale Entscheidungsfindung und eine sichere Mensch-Roboter-Interaktion verbindet.
Die zentralen Forschungsschwerpunkte sind:
- Dezentrale Roboterkoordination: Entwicklung von Verfahren, mit denen autonome mobile Roboter auch ohne durchgehend verfügbare zentrale Steuerung koordiniert agieren können.
- Intelligente Umgebungswahrnehmung: Erforschung sensorbasierter Methoden zur lokalen Erfassung und Interpretation der Einsatzumgebung.
- Interoperabilität: Entwicklung offener Schnittstellen und herstellerübergreifender Kommunikationskonzepte für autonome Logistiksysteme.
- Mensch-Roboter-Interaktion: Untersuchung intuitiver und sicherer Möglichkeiten, mit denen autorisierte Personen auch in Ausnahmesituationen mit Robotersystemen interagieren können.
Anwendung und industrieller Nutzen
Die Forschungsergebnisse von MULES sollen dazu beitragen, die Verfügbarkeit und Ausfallsicherheit autonomer Logistiksysteme zu erhöhen.
Insbesondere bei Störungen zentraler Leitstände oder Kommunikationsnetzwerke sollen mobile Roboter ihre Aufgaben kontrolliert fortsetzen oder in definierte sichere Betriebszustände wechseln können.
Damit adressiert MULES wesentliche Herausforderungen für die zukünftige Nutzung autonomer mobiler Roboter und fahrerloser Transportsysteme (FTS) in Industrie und Intralogistik. Langfristig können die entwickelten Konzepte auch für kritische Versorgungsinfrastrukturen und weitere sicherheitsrelevante Einsatzbereiche von Bedeutung sein.
Beitrag zu Nachhaltigkeit und Forschung
Resiliente autonome Logistiksysteme können dazu beitragen, ungeplante Betriebsunterbrechungen, ineffiziente Fahrbewegungen und unnötige Neustarts zu vermeiden. Dadurch ergeben sich Potenziale zur Reduktion von Energieverbrauch und Ressourcenaufwand.
Gleichzeitig schafft MULES wichtige wissenschaftliche Grundlagen für dezentrale Robotersysteme, interoperable Automatisierungslösungen und sichere Mensch-Roboter-Interaktion. Das Projekt stärkt damit die Forschungskompetenz Oberösterreichs im Bereich intelligenter Automatisierung und resilienter Robotik.

